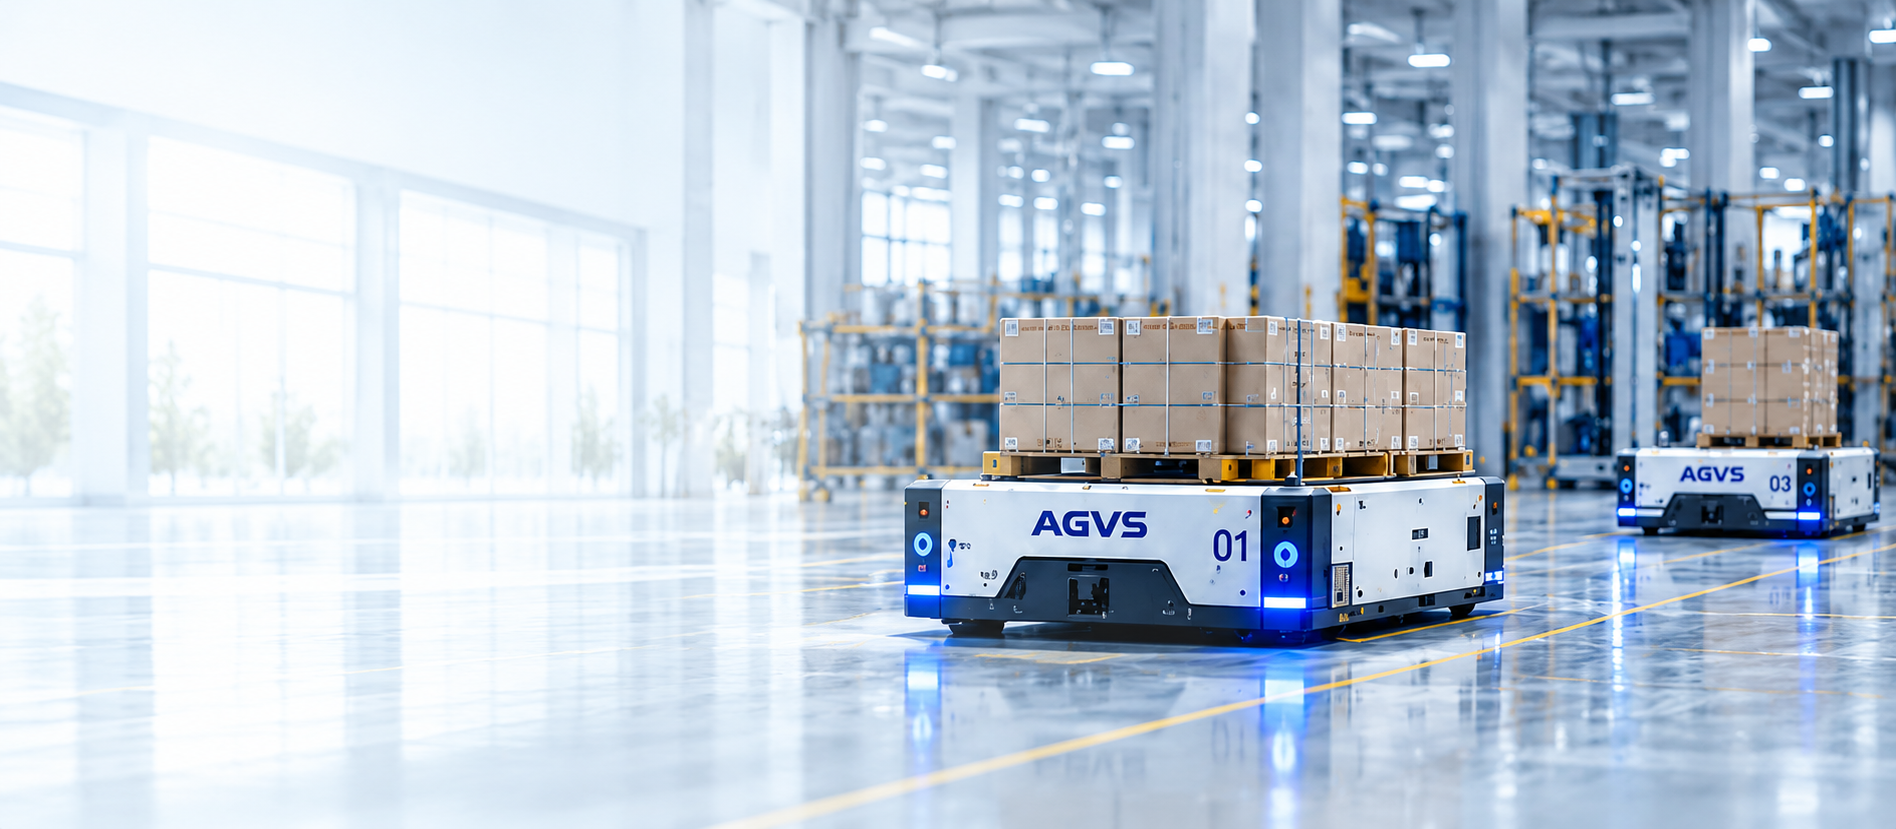
01
Natural Feature Navigation
자연 형상 기반 위치 인식
주변의 벽, 기둥, 랙 등 환경 특징을 인식하여 별도의 마커 없이 위치를 정확하게 판단합니다.
TECHNOLOGY
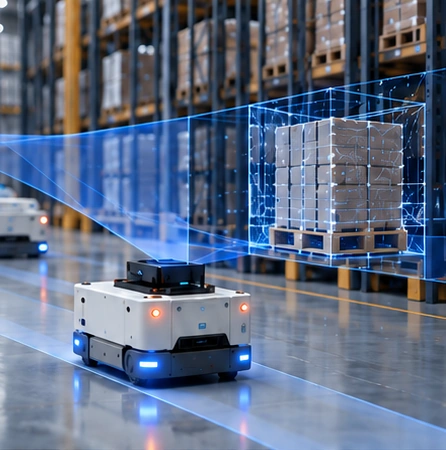
AGV Navigation Technology
Navigation System은 AGV가 주변 환경을 인식하고 현재 위치를 판단하여 목적지까지 안정적으로 주행할 수 있도록 하는 핵심 기술입니다. 다양한 센서 정보와 내비게이션 기술을 활용하여 복잡한 물류 환경에서도 정밀하고 안정적인 자율주행을 구현합니다.
OVERVIEW
Navigation System은 주변 환경 인식, 위치 추정, 경로 선택, 장애물 대응을 통합하여 AGV가 현장 상황에 맞게 유연하게 주행할 수 있도록 합니다. 다양한 센서와 내비게이션 기술을 조합하여 실내부터 옥외 환경까지 폭넓은 자동화 환경에 대응합니다.

다양한 내비게이션 기술을 통합하여 AGV의 정확하고 안정적인 자율주행을 지원합니다.
Natural Feature Navigation
주변의 벽, 기둥, 랙 등 환경 특징을 인식하여 별도의 마커 없이 위치를 정확하게 판단합니다.
Sensor Fusion
LiDAR, 카메라, IMU 등 다양한 센서 정보를 통합하여 위치 인식의 정확도와 안정성을 높입니다.
Payload Detection
팔레트 또는 스테이션의 위치를 감지하고, 적재 작업 위치와 주변 경로를 보호합니다.
Adaptive Path Selection
작업물의 크기와 특성, 스테이션 진입 조건 등을 고려하여 적절한 진입 방향 및 경로를 선택합니다.
Obstacle Avoidance
주행 경로상 장애물이나 차단 상황을 감지하고, 필요 시 우회 경로를 계산하여 주행을 이어갑니다.
Full Kinematic Support
Differential, Tricycle, Omnidirectional 등 다양한 AGV의 구동 및 조향 방식을 지원합니다.
센서 융합과 위치 보정을 통해 주행 및 정차 정확도 향상
현장 조건에 맞는 내비게이션 적용
장애물과 환경 변화에 대응하여 안정적인 AGV 운영 지원
다양한 차량 구조와 실내·외 환경에 유연하게 대응
Natural Feature / LiDAR IMU / Odometry / GNSS
Localization & Motion Guidance
위치 추정 / 경로 추종 장애물 회피